自汽車製造業誕生之初,人們就致力於設計完美的自動駕駛汽車。經過一個多世紀的創新和先進技術的發展,擁有一輛自動駕駛汽車正變得越來越可能,目前已有多家公司在公共道路上開展相關項目。
自動駕駛汽車是21世紀最有前景的技術之一。它配備了感測器和計算機,可以在無人幹預的情況下行駛,並有望徹底改變我們的旅行、工作和生活方式。
但自動駕駛汽車究竟是如何運作的呢?你距離實現自動駕駛的夢想還有多遠?快來看看 智慧城市與自動駕駛汽車:汽車產業的未來是什麼樣的?
快速連結
什麼是自動駕駛汽車?
顧名思義,自動駕駛汽車是指能夠感知周圍環境並控制自身行駛而無需人工幹預的車輛。大多數現代自動駕駛汽車在緊急情況下都需要駕駛員接管。除了緊急情況或汽車開始出現異常的情況外,它應該能夠在無需駕駛員幹預的情況下完成大部分駕駛任務。
自動駕駛汽車如何運作?
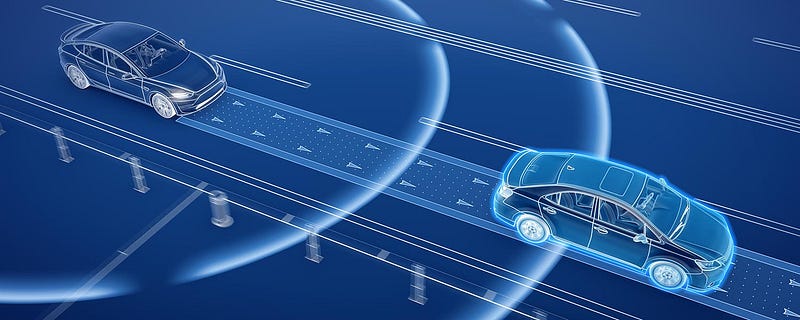
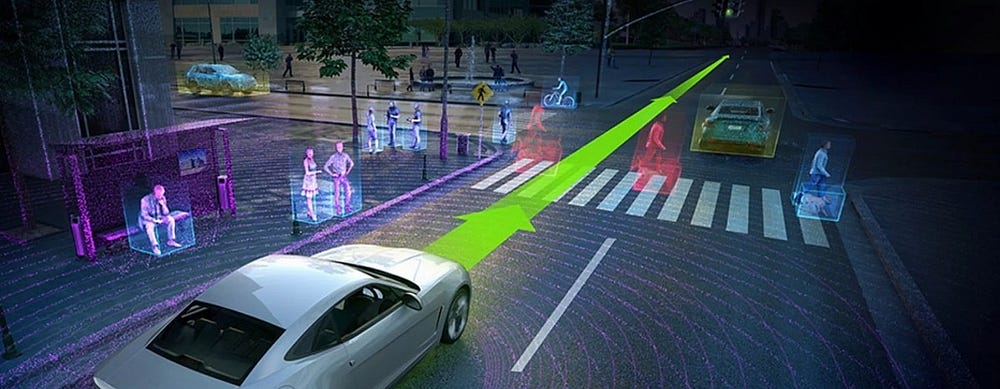
自動駕駛汽車利用感測器和攝影機的組合來創建周圍世界的三維影像。然後,先進的軟體被用來偵測道路上的車輛、行人和障礙物,使汽車能夠在遵守交通規則的同時安全行駛。
許多公司都在研發這項技術,這意味著打造自動駕駛汽車的方法多種多樣。自動駕駛汽車也分為不同級別,功能也各不相同。
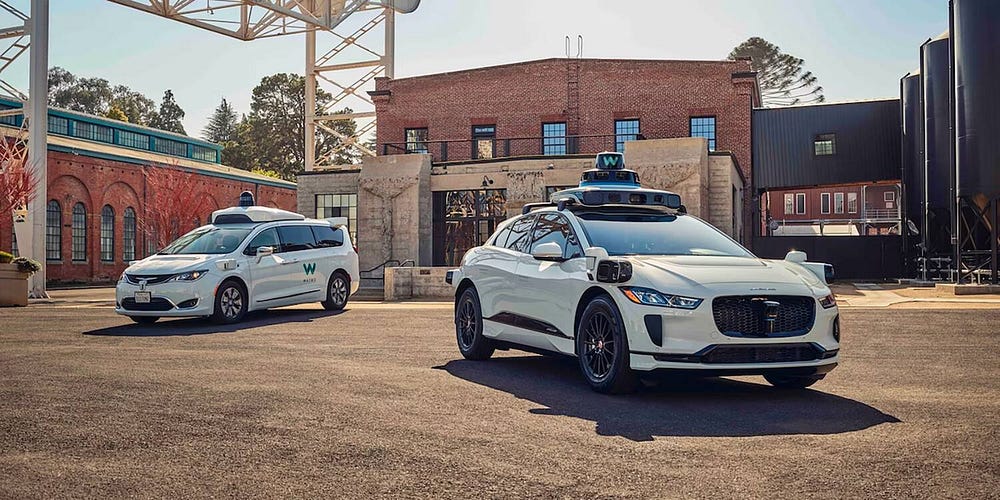
預訂和搭乘 Waymo 自動駕駛計程車是親自體驗自動駕駛汽車最簡單的方式之一,但您第一次搭乘 Waymo 時需要前往亞利桑那州。
自動駕駛汽車等級說明
世界上大多數自動駕駛汽車都不是完全自動駕駛的車型,它們分為六個不同的自動化級別,每個級別的自動化程度都比上一個級別更高。
- 0 級汽車不會實現任何自動化,因為人類駕駛員將負責所有駕駛任務。
- 1 級汽車具有車道維持輔助或自適應巡航控制等駕駛輔助功能,但汽車一次只能執行一項任務,並且需要人類駕駛員來駕駛汽車。
- 2級汽車是部分自動化的。這意味著它們可以控制轉向等功能,但仍需要手動駕駛。汽車可以同時完成兩項或多項自動化任務,例如轉向和加速。
- 3級汽車具有有條件的自動化,這意味著汽車能夠在無人幹預的情況下從A點行駛到B點,但僅限於特定條件。駕駛員仍然需要隨時準備接管車輛,因為系統在緊急情況下需要介入。
- 4 級汽車高度自動化,允許汽車在地理圍欄區域內完全自動駕駛,並且不一定在某些氣候條件下運行。
- 5級汽車完全自動駕駛,可以在公共道路上行駛,無需任何人工幹預。它們可能不配備方向盤或煞車踏板。
前三個級別需要人類駕駛員在駕駛過程中控制車輛,而後三個級別則需要有限的或完全不需要人類互動。每個等級的車輛自動化都代表著一個里程碑,但5級是最令人興奮的,也是許多公司正在努力實現的目標。
自動駕駛汽車配備的設備
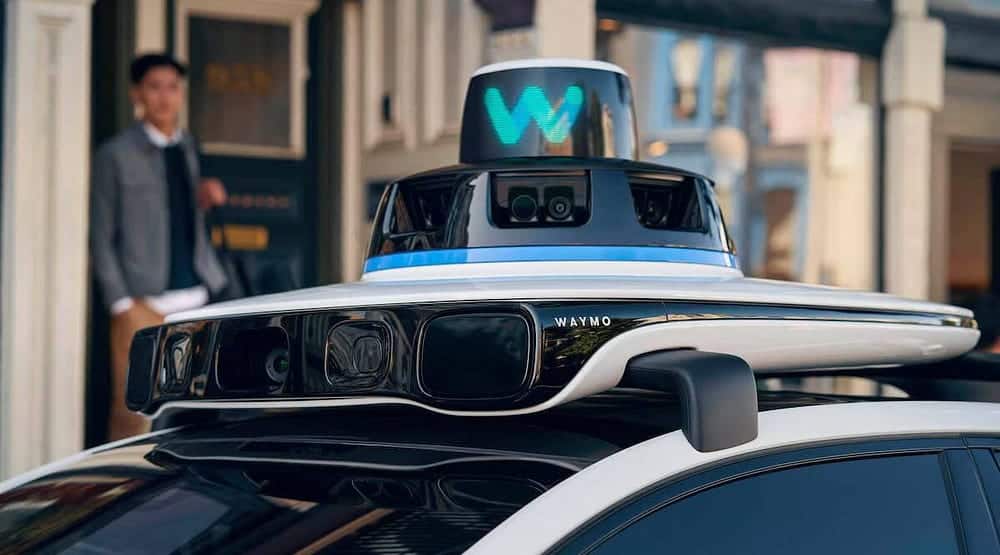
令人驚訝的是,硬體限制在自動駕駛汽車領域並非主要問題。理論上,自動駕駛汽車運行所需的傳感器只有標準攝像頭,以及用於分析和可視化捕獲的各種數據的軟體處理。當然,更安全的做法是組合使用不同的感測器,以便為軟體提供盡可能多的資訊。
LiDAR 在自動駕駛汽車中如何運作?
雷射測距儀(LiDAR)感測器透過測量深度來產生自動駕駛車輛周圍環境的精確三維模型。其工作原理是每秒發射數百萬個雷射脈衝,並測量每個脈衝的反射時間。反射時間越長,物體距離感測器就越遠。
這項技術可以幫助自動駕駛汽車了解周圍環境,包括建築物、行人、動物以及汽車經過的其他所有物體。在晴朗的日子裡,LiDAR 足以讓汽車在擁擠的城市環境中安全行駛。然而,下雨天或霧天會影響其性能,因此自動駕駛汽車不能僅依靠 LiDAR 作為唯一的感測器。查看 什麼是 LiDAR 技術以及它是如何運作的?
自動駕駛汽車中的雷達如何運作?
在自動駕駛汽車中,雷達的作用與光達類似。它不是發射雷射光束,而是發射無線電波並測量周圍物體的反射。其目標仍然是了解汽車周圍的環境。
LiDAR 感測器的分辨率是雷達的 10 倍,但雷達受惡劣天氣條件的影響較小。雷達感測器也比 LiDAR 感測器便宜。
自動駕駛汽車中的視覺攝影機如何運作?
像Google Waymo 這樣的公司,其主要感測器陣列結合了光達、雷達和傳統攝影機。而特斯拉則選擇完全投資於傳統攝影機和先進的自動駕駛道路導航軟體。
臉部辨識技術由來已久,儘管它主要用於智慧型手機和高級安全解決方案。自動駕駛汽車的目標是將其提升到一個新的水平,利用基於機器學習的物體識別技術,探測車輛周圍的建築物、車輛、人員以及其他一切物體。
自動駕駛汽車中的其他感測器
雷達、光達和普通攝影機通常是自動駕駛汽車的主要感測器,但有些汽車會配備更多感測器。超音波感測器等附加設備可以讓汽車更了解周圍環境。這使得自動駕駛汽車能夠對非視覺線索(例如救護車警報聲)做出反應。
自動駕駛汽車的“大腦”
無論是特斯拉、Waymo,還是其他自動駕駛汽車系統,所有這些汽車都需要一台中央計算機,或者說“大腦”,來處理感測器提供的數據。 Nvidia 的 Drive AGX 平台就是一個典型的例子,但有些汽車製造商選擇自行開發此類技術。查看 特斯拉 Model X 與 Model Y:主要區別.
自動駕駛汽車背後的軟體
為自動駕駛汽車開發功能性軟體是製造商面臨的最大挑戰之一。開發利用道路標誌和地理位置資料來追蹤現代道路的軟體相對容易。但是,如果另一輛車從你面前駛過,或是有動物誤入道路,會發生什麼事?
道路並非可預測的地方。自動駕駛汽車的軟體必須能夠應對各種不同的情況,其中許多情況是無法事先編程的。
自動駕駛汽車中的人工智慧和機器學習
人工智慧是自動駕駛汽車產業的核心。本質上,自動駕駛汽車的目標是在駕駛時模仿人類思維,這意味著它們必須能夠根據各種變數做出決策。這包括導航通過交叉路口、查看路標,以及普通駕駛員通常會注意到的其他車輛、行人和障礙物。
人類需要很長時間才能創建能夠完全識別道路上所有事物的資料庫和演算法。因此,像特斯拉這樣的製造商正在使用機器學習來訓練和改進他們的演算法。
自動駕駛汽車的機器學習演算法必須從一些基礎數據開始,但其學習過程的很大一部分是在道路上進行的。這使得該公司能夠在真實道路上測試其汽車至關重要,但這也意味著自動駕駛汽車的駕駛次數越多,其性能就越好。
前方有行人橫越馬路,是自動駕駛汽車機器學習的絕佳測試案例。在這種情況下,汽車有幾種選擇:它可以嘗試繞過行人,踩剎車嘗試停車,或鳴笛警告。大多數自動駕駛汽車會採取主動的方式來應對此類障礙,從而排除最後一種選擇。
從這裡開始,你必須考慮速度、距離、天氣狀況以及其他各種環境因素,決定是轉向還是煞車。例如,如果轉向會讓你的車擋住對面來車的路,你很可能會選擇煞車。
未能正確回應和成功按預期回應有助於自動駕駛汽車學習如何在未來處理類似問題。理想情況下,這些數據將在自動駕駛汽車之間共享,以確保它們共同進步。
其他自動駕駛汽車軟體
除了人工智慧之外,自動駕駛汽車的幕後還內建了許多其他軟體。 GPS 地圖系統可協助汽車精準導航,而駕駛監控系統則確保駕駛者即使在自動駕駛模式下也能保持專注。
每家自動駕駛汽車公司對軟體的開發方式都各不相同,這意味著他們很少會公開自己的工具是如何運作的。 汽車中最重要的進階駕駛輔助系統.
自動駕駛汽車安全嗎?
質疑現代自動駕駛汽車的安全性並非浪得虛名,尤其是在與自動駕駛相關的死亡和受傷案例日益增多的情況下。正如你所看到的,許多自動駕駛汽車都配備了駕駛員意識監控系統,即使是它們的製造商也知道這些系統還不夠完善。
但這不是重點。自動駕駛汽車還有很長的路要走。這意味著自動駕駛汽車愛好者還需要再等一段時間才能擁有一輛由人工智慧控制、可以帶你去任何地方的自動駕駛汽車。你可以看看 電動車充電器被駭客攻擊:你該擔心嗎?